A mech game prototype, pushed by GPT-6.2-Astra
agent (cont.)
+31:56exec_commandcat review/out/form-zero/proof.log && ls -lt review/out/form-zero | head && cat review/out/form-zero/stages && git status --short && node --version && date -u
command
cat review/out/form-zero/proof.log && ls -lt review/out/form-zero | head && cat review/out/form-zero/stages && git status --short && node --version && date -u
result, 23 lines
Script completed Wall time 0.1 seconds Output: { fps: 24, frames: 384, rigs: [ { joints: 22, nozzles: 4 }, { joints: 22, nozzles: 6 } ] } total 52 -rw------- 1 runner runner 97 Nov 17 23:16 proof.log drwx------ 3 runner runner 4096 Nov 17 23:16 vite-cache -rw------- 1 runner runner 120 Nov 17 23:16 stages -rw------- 1 runner runner 6 Nov 17 23:14 build-time -rw------- 1 runner runner 35520 Nov 17 23:14 build.log 1794956820 brief and source review 1794956904 armour and cockpit design 1794957372 comparison camera and first proof ?? kit/blocks/zero-paint.json ?? kit/blocks/zero.py ?? review/form-zero/ v22.21.1 Tue Nov 17 23:16:17 UTC 2026exec_commandls review/out/form-zero/proof-*.jpg && rg 'def cylinder' kit/lib.py && ls -la ~/out
command
ls review/out/form-zero/proof-*.jpg && rg 'def cylinder' kit/lib.py && ls -la ~/out
result, 15 lines
Script completed
Wall time 0.1 seconds
Output:
review/out/form-zero/proof-00.jpg
review/out/form-zero/proof-01.jpg
review/out/form-zero/proof-02.jpg
review/out/form-zero/proof-03.jpg
review/out/form-zero/proof-04.jpg
def cylinder(r, z0, z1, n=10, r1=None, axis="z", at=(0, 0)):
total 156
drwx------ 2 runner runner   4096 Nov 17 23:05 .
drwx------ 8 runner runner   4096 Nov 17 22:47 ..
-rw------- 1 runner runner   6902 Nov 17 23:06 index.html
-rw------- 1 runner runner 140042 Nov 17 23:04 rear-cockpit.webp
view_image~/work/sortie/review/out/form-zero/proof-
input
const r=await Promise.allSettled(["01","04","07"].map(i=>tools.view_image({path:"~/work/sortie/review/out/form-zero/proof-"+i+".jpg"})));for(const x of r)if(x.value)image(x.value.image_url)result, 4 lines
Script completed
Wall time 0.0 seconds
Output:
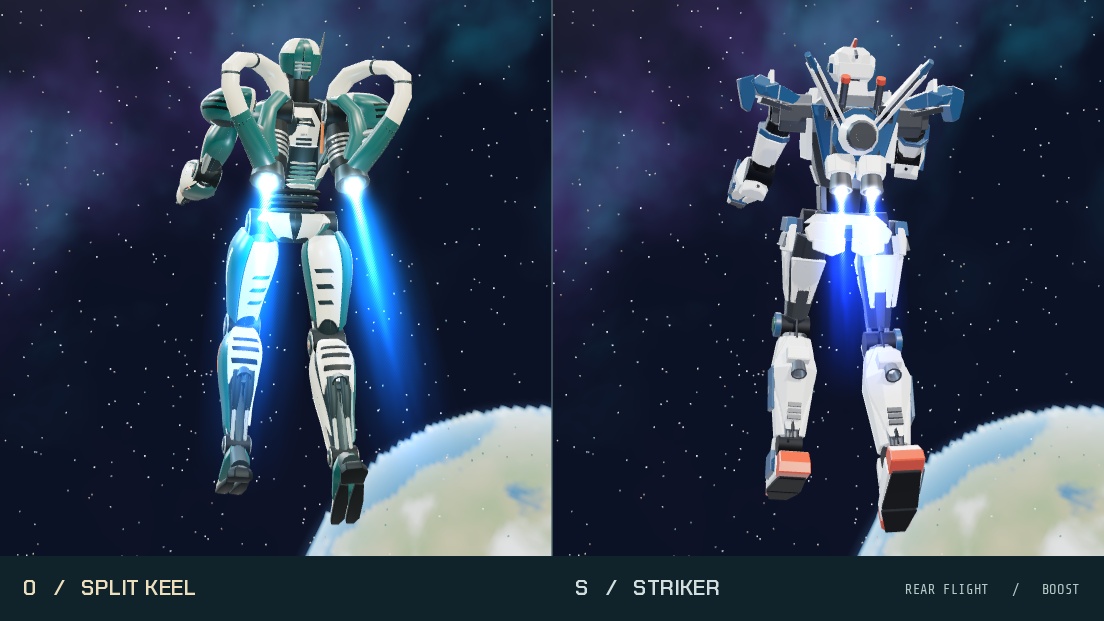
image_3.jpg 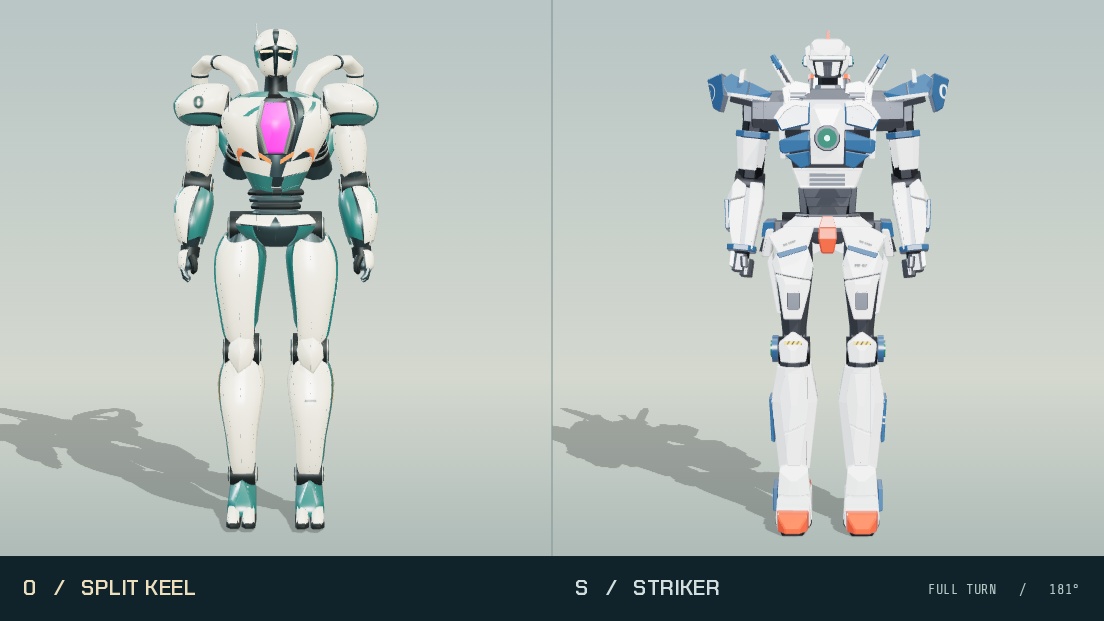
image_4.jpg 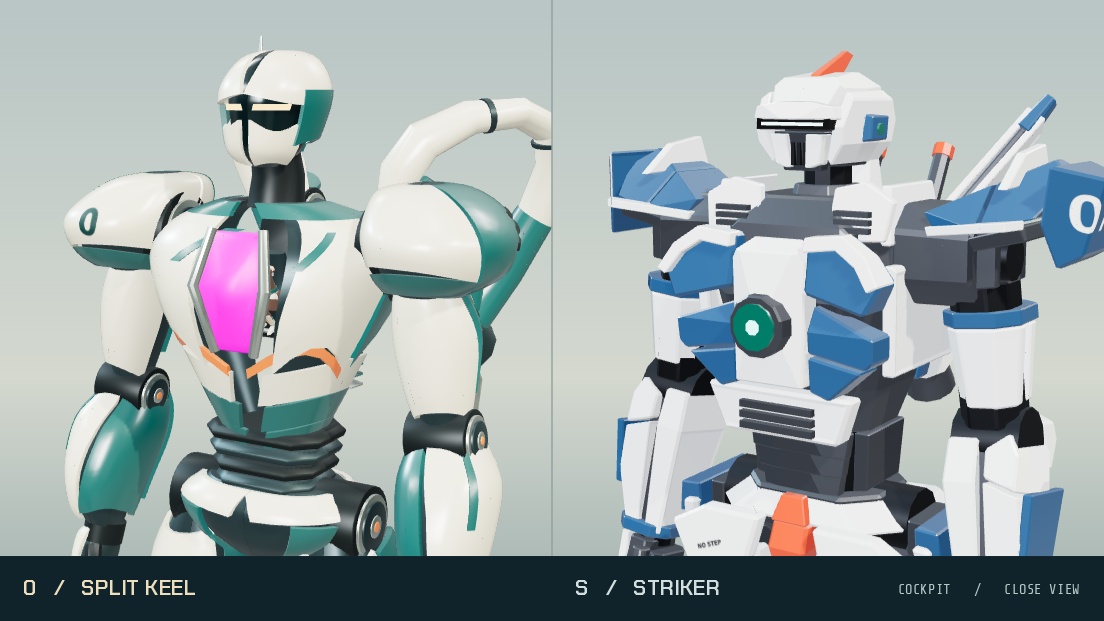
image_5.jpg exec_commandrg -n 'isRole' src/render/materials.ts -A5 && cat review/out/form-zero/proof.log && rg -n 'createBackdrop|transparen' src/render/palette.ts src/render/materials.ts | head && date -u
command
rg -n 'isRole' src/render/materials.ts -A5 && cat review/out/form-zero/proof.log && rg -n 'createBackdrop|transparen' src/render/palette.ts src/render/materials.ts | head && date -u
result, 13 lines
Script completed
Wall time 0.1 seconds
Output:
128:export function isRole(name: string): name is Role {
129-  return /^[a-z_]+$/.test(name);
130-}
{
  fps: 24,
  frames: 384,
  rigs: [ { joints: 22, nozzles: 4 }, { joints: 22, nozzles: 6 } ]
}
Tue Nov 17 23:16:42 UTC 2026
agent
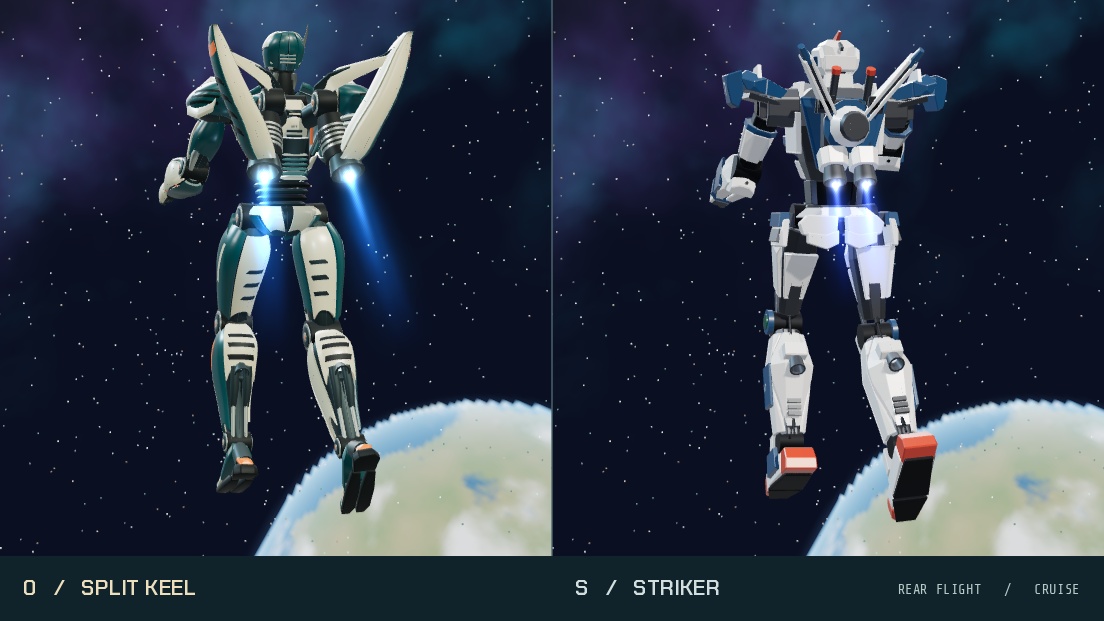
+33:51The first side-by-side exposed two problems. The rear openings survive the boost plume, but their round rims look like grab handles. From the front, the long unbroken shin plates make 0 look like a mannequin. I’m rebuilding the rims as tapered engine cowls and splitting the leg armour at the knee and ankle. S stays in the same shot for the next check.
exec_commanddate -u +'%s reshape drive cowls, break up limb armour and inspect glazing' >> review/out/form-zero/stages
command
date -u +'%s  reshape drive cowls, break up limb armour and inspect glazing' >> review/out/form-zero/stages
sed -n '42,125p' src/render/materials.ts && ls -lh review/out/form-zero/proof-0?.jpg | tail -2 && cat src/render/eyes.ts | head -53
result, 4 lines
Script completed Wall time 0.1 seconds Output: {"chunk_id":"c66ae7","wall_time_seconds":0.00000552,"exit_code":0,"original_token_count":1913,"output":"Warning: truncated output (original token count: 1913)\nTotal output lines: 139\n\n return bands;\n}\n\nexport function material(palette: Palette, role: Role, key: string): THREE.Material {\n const l = look();\n const id = `${key}:${role}:${l.name}`;\n const hit = cache.get(id);\n if (hit) return hit;\n const p = palette[role] ?? { color: '#ff00ff' };\n let m: THREE.Material;\n if (p.glow) {\n m = new THREE.MeshBasicMaterial({ color: new THREE.Color(p.color).multiplyScalar(p.glow) });\n } else {\n // A floor on roughness: a near-mirror catching the sun makes a highlight brighter than the\n // half-float buffers can hold, and the bloom smears that across the whole screen.\n const painted = PAINT.has(role);\n // a lacquered livery keeps its own finish under a matte look: its roughness at most, and a clear coat\n const lacquer = painted ? p.lacquer ?? 0 : 0;\n const paintRough = lacquer ? Math.min(l.paintRough, p.rough ?? l.paintRough) : l.paintRough;\n const roughness = Math.max(0.2, painted ? paintRough : p.rough ?? 0.5);\n const coat = painted ? Math.max(l.gloss ? 0.6 : 0, lacquer) : p.coat ?? 0;\n const color = new THREE.Color(p.color);\n if (painted && l.desaturate > 0) {\n // weathered paint: pulled toward grey and warmed slightly, less so under lacquer\n const grey = color.r * 0.3 + color.g * 0.59 + color.b * 0.11;\n color.lerp(new THREE.Color(grey, grey, grey), l.desaturate * (1 - lacquer * 0.6)).multiply(new THREE.Color(1.0, 0.98, 0.94));\n }\n if (l.toon) {\n const t = new THREE.MeshToonMaterial({ color, gradientMap: toonBands() });\n t.name = role;\n if (role === 'hazard') addStripes(t as unknown as THREE.MeshStandardMaterial);\n cache.set(id, t);\n return t;\n }\n const s = coat >= 0.5\n ? new THREE.MeshPhysicalMaterial({ co…1041 tokens truncated… glint, lit only by its surroundings\n * phosphor CRT green with scanlines\n * pulse the colour breathes slowly between dim and bright\n */\nexport type EyeStyle = 'clear' | 'led' | 'amber' | 'threat' | 'scanner' | 'lens' | 'phosphor' | 'pulse';\nexport const EYE_STYLES: EyeStyle[] = ['clear', 'led', 'amber', 'threat', 'scanner', 'lens', 'phosphor', 'pulse'];\n\nconst t0 = performance.now();\nfunction lampShader(rim: THREE.Color, core: THREE.Color, kind: 'scanner' | 'phosphor' | 'pulse', box: THREE.Box3, freeze: number | null) {\n const m = new THREE.ShaderMaterial({\n uniforms: {\n rim: { value: rim }, core: { value: core }, time: { value: 0 },\n x0: { value: box.min.x }, x1: { value: box.max.x },\n },\n vertexShader: 'varying vec3 vP; void main() { vP = position; gl_Position = projectionMatrix * modelViewMatrix * vec4(position, 1.0); }',\n fragmentShader: `\n uniform vec3 rim, core; uniform float time, x0, x1; varying vec3 vP;\n void main() {\n float u = (vP.x - x0) / max(x1 - x0, 1e-3);\n vec3 c = rim;\n ${kind === 'scanner' ? `\n float p = 0.5 + 0.5 * sin(time * 2.2);\n float spot = exp(-pow((u - p) * 9.0, 2.0));\n c = rim * 0.25 + core * spot * 1.6;` : kind === 'phosphor' ? `\n float line = 0.65 + 0.35 * step(0.5, fract(gl_FragCoord.y / 3.0));\n c = rim * line;` : `\n c = rim * (0.35 + 0.65 * (0.5 + 0.5 * sin(time * 1.6)));`}\n gl_FragColor = vec4(c, 1.0);\n }`,\n });\n const tick = () => { m.uniforms.time.value = freeze ?? (performance.now() - t0) / 1000; };\n return { m, tick };\n}\n\nfunction styleEyes(root: THREE.Object3D, style: EyeStyle, freeze: number | null) {\n const meshes: THREE.Mesh[] = [];\n root.traverse((o) => {\n"}exec_commandpython - <<'PY'
command
python - <<'PY' from pathlib import Path p=Path('kit/blocks/zero.py');s=p.read_text();a=s.index(' spine=[');b=s.index(" f.axle('gimbal'",a) s=s[:a]+''' # The outer shell is a cambered, tapered blade. A separate diagonal strut # closes the load path at the high tip, leaving a triangular sightline through it. blade = Skin([(12.76,1.43,3.22,.37,.43,.50),(13.22,1.68,3.47,.48,.54,.61), (14.12,2.05,3.60,.47,.58,.66),(15.03,2.52,3.65,.42,.68,.63), (15.91,2.90,3.62,.34,.75,.53),(16.65,3.15,3.56,.23,.66,.43), (17.20,3.34,3.76,.085,.38,.16),(17.32,3.38,3.96,.024,.07,.065)],.67) f.hull('drive_arch_spar','binder',blade) f.skin('drive_outboard_chine','binder',blade,.015,.97,3,151,'accent',skew=-8,lift=.06) f.skin('drive_inboard_chine','binder',blade,.14,.99,-115,-3,'main',skew=-7,lift=.055,hem=.04) f.skin('jet_spine','binder',blade,.02,.98,155,236,'main',skew=-8,lift=.052) f.skin('drive_id_flash','binder',blade,.68,.75,1,145,'trim',skew=-5,hem=-.045,cap=-.04,lift=.072,depth=.02) for i in range(4): f.skin('drive_cooling_slot'+str(i),'binder',blade,.22+i*.085,.256+i*.085,66,139,'joint', hem=.017,cap=.015,skew=-15,lift=.073,depth=.023) bow=[(.79,1.92,14.36),(.92,1.99,15.18),(1.25,2.12,15.59), (1.82,2.49,15.91),(2.48,2.91,16.16),(3.05,3.51,16.72)] f.tube('diagonal_load_bridge','binder',bow,[.28,.34,.29,.22,.17,.10],'frame',12,.53) f.plate('intake_bridge_fairing','binder',[(.68,1.88,14.97),(.96,2.02,15.64),(1.42,2.22,15.98), (2.95,3.40,16.57),(2.85,3.38,16.28),(1.72,2.69,15.59),(1.21,2.34,15.22),(.98,2.04,14.82)], (1.64,2.16,15.87),(0,.17,-.04),'main') for i in range(3): z=13.62+i*.27 f.tube('intake_vane'+str(i),'binder',[(1.27,2.62,z),(1.46+i*.08,2.99,z+.17),(1.77+i*.16,3.36,z+.31)], [.042,.066,.045],'metal',8,1.7) for side in (-1,1): f.tube('drive_trunnion_yoke'+str(side),'backpack',[(side*.45,1.27,14.13),(side*.8,1.77,14.4),(side*1.04,2.34,14.6)], [.39,.42,.36],'frame') '''+s[b:] s=s.replace("'canopy')","'canopy.glass')").replace("role='trim')","role='trim')") a=s.index(" f.skin('scanner_hood'");b=s.index(" f.tube('single_telemetry",a) s=s[:a]+''' f.skin('temple_laminate'+str(s),'head',h,.20,.83,72*s,153*s,'accent',hem=.04,lift=.066) f.skin('occipital_shell'+str(s),'head',h,.18,.94,155*s,179*s,'accent',lift=.046) f.skin('one_piece_survey_hood','head',h,.535,.985,-116,116,'main',hem=-.045,skew=5,lift=.09) f.skin('hood_edge','head',h,.503,.527,-100,120,'frame',hem=-.045,cap=-.045,lift=.074) f.plate('mandible_skid','head',[(-.43,-.37,16.04),(-.31,-.74,16.21),(.18,-.77,16.25),(.46,-.49,16.14), (.33,-.23,15.89),(.06,-.35,15.78),(-.25,-.41,15.84)],(0,-.84,16.03),(0,.12,.02),'accent') for name,x,z,r in [('rangefinder',.18,16.43,.198),('near_lens',-.24,16.43,.115)]: for suffix,rad,y0,y1,role in [('boot',r*1.23,-.79,-.89,'joint'),('polished_ring',r,-.88,-.933,'metal'), ('lens',r*.78,-.93,-.948,'sensor'),('pupil',r*.39,-.949,-.96,'glow_eye')]: f.put(name+suffix,'head',cylinder(rad,y0,y1,28,axis='y',at=(x,z)),role,.006) for side in (-1,1): f.plate('cheek_strake'+str(side),'head',[(side*.32,-.69,16.29),(side*.57,-.51,16.46), (side*.64,.18,16.42),(side*.54,.43,16.19),(side*.43,.10,15.96),(side*.34,-.55,15.94)], (side*.60,-.31,16.17),(-side*.06,0,0),'main') '''+s[b:] s=s.replace("def crew(f):",'''def armour_details(f): # A high collar hides the neck bearing while leaving room for the optical head to turn. for s in (-1,1): f.plate('collar_return'+str(s),'torso',[(s*.40,-.78,14.87),(s*.64,-1.03,14.80),(s*1.56,-.66,14.68), (s*1.39,.12,15.08),(s*.87,.62,15.43),(s*.57,.63,15.51),(s*.64,-.12,15.20)], (s*.98,-.16,15.19),(0,0,-.17),'accent') f.tube('neck_loom'+str(s),'neck',[(s*.32,.14,15.31),(s*.36,.26,15.57),(s*.32,.28,15.84)], [.12,.11,.11],'metal',10) # Low swept shoulder blades expose a louvred pocket along their leading edge. f.plate('scapular_roof','shoulder',[(1.83,-.52,15.05),(2.08,-.94,15.14),(2.85,-1.16,14.98), (3.44,-.74,14.84),(3.64,.47,14.42),(3.39,1.19,14.27),(2.90,1.50,14.52), (2.64,1.15,15.14),(2.18,.55,15.50),(1.90,.10,15.46)],(2.68,-.05,15.68),(0,0,-.16),'main') f.plate('shoulder_intake_well','shoulder',[(2.30,-1.03,14.81),(2.87,-1.13,14.75), (3.23,-.84,14.67),(3.24,-.86,14.40),(2.90,-1.09,14.46),(2.35,-1.03,14.50)], (2.77,-1.17,14.61),(0,.075,0),'joint') for i in range(5): x=2.36+i*.14 y=-1.08-min(i,3)*.025+max(i-3,0)*.09 f.rail('shoulder_intake_fin'+str(i),'shoulder',(x,y,14.52),(x+.065,y-.012,14.77),.027,'metal') # Small clevises and fasteners sit at actual split lines. for name,joint,x,y,z in [('shoulder','shoulder',2.50,-1.03,14.22),('gauntlet','forearm',2.84,-.67,10.83), ('shin','shin',1.48,-.87,4.14)]: for i in (-1,1): f.put(name+'_quarter_turn'+str(i),joint,cylinder(.058,y-.085,y+.07,12,axis='y',at=(x+i*.13,z)),'metal') # Hip roots sit over the axles, flaring out and downward as the thighs narrow. f.plate('hip_arch','thigh',[(.78,-.56,10.50),(1.25,-.72,10.65),(1.78,-.50,10.46),(2.02,.02,10.13), (2.06,.39,9.62),(1.76,.62,9.31),(1.51,.54,9.63),(1.27,-.16,10.05)], (1.69,-.08,10.34),(-.10,0,-.07),'accent') # A pocket and overhanging lid on the front of each thigh create a real shadow line. f.plate('quadriceps_access_seal','thigh',[(.60,-.52,9.66),(.90,-.83,9.79),(1.58,-.83,9.53), (1.86,-.53,9.22),(1.73,-.67,8.37),(1.40,-.94,8.12),(.87,-.85,8.48),(.65,-.64,8.86)], (1.23,-1.09,9.03),(0,.16,0),'joint') f.plate('quadriceps_access_lid','thigh',[(.65,-.58,9.66),(.91,-.88,9.75),(1.59,-.87,9.51), (1.81,-.62,9.23),(1.69,-.74,8.48),(1.41,-.99,8.24),(.91,-.90,8.60),(.69,-.73,8.91)], (1.20,-1.15,9.10),(0,.07,0),'main') for side in (-1,1): f.plate('pelvis_drop'+str(side),'pelvis',[(side*.11,-.87,10.78),(side*.66,-1.0,10.83), (side*1.05,-.89,10.47),(side*.85,-1.12,9.84),(side*.43,-1.16,9.66),(side*.20,-1.03,10.03)], (side*.53,-1.29,10.34),(0,.15,0),'accent') f.plate('tibia_upper_shield','shin',[(.65,-.55,5.38),(.91,-.81,5.65),(1.47,-.81,5.67), (1.82,-.58,5.34),(1.78,-.72,4.53),(1.44,-1.0,4.07),(.90,-.99,4.29),(.65,-.80,4.59)], (1.28,-1.24,5.04),(0,.17,0),'accent') for i in range(3): z=4.50+i*.18 f.plate('tibia_shutter'+str(i),'shin',[(.93,-.97,z+.10),(1.13,-1.17,z+.15),(1.61,-1.00,z+.04), (1.58,-.99,z-.045),(1.14,-1.21,z+.05),(.97,-1.00,z)], (1.23,-1.23,z+.09),(0,.05,-.018),'frame') f.plate('lower_greave_edge','shin',[(.88,-.54,3.68),(1.12,-.93,3.99),(1.49,-.79,3.85), (1.45,-.76,2.82),(1.27,-.71,2.04),(1.05,-.59,2.21)], (1.20,-1.04,3.29),(0,.11,.01),'main') # The boots have an outboard heel tag and two replaceable toe scuff caps. for i in (-1,1): x=1.20+i*.27 f.plate('toe_cap'+str(i),'foot',[(x-.21,-1.55,.42),(x-.15,-1.90,.37),(x+.13,-1.94,.38), (x+.22,-1.55,.44),(x+.16,-1.38,.51),(x-.15,-1.38,.50)], (x,-1.63,.56),(0,0,-.10),'accent') f.plate('heel_service_tag','foot',[(.91,1.15,.35),(1.44,1.19,.35),(1.54,1.06,.62), (1.36,.96,.81),(.98,.96,.76)],(1.23,1.23,.57),(0,-.09,0),'trim') def crew(f):''') s=s.replace(' crew(f)\n',' armour_details(f)\n crew(f)\n') p.write_text(s) p=Path('kit/blocks/zero-paint.json');p.write_text(p.read_text().replace('"canopy":','"canopy.glass":').replace('#ddd7be','#cbc8ac').replace('#22625e','#185558')) p=Path('review/form-zero/screen.js');p.write_text(p.read_text().replace("o.userData.role!=='canopy'","o.userData.role!=='canopy.glass'").replace('toneMappingExposure=1.1','toneMappingExposure=.96').replace('scene.environmentIntensity=.71','scene.environmentIntensity=.52').replace("'#596567',.80","'#596567',.52").replace('rig.lightExhaust(spill);','rig.lightExhaust(spill,.55);')) PY /usr/bin/time -f '%e' -o review/out/form-zero/build2-time ~/.local/bin/blender -b -t 6 --python-exit-code 1 -P kit/build.py -- block_zero > review/out/form-zero/build2.log 2>&1 && node review/form-zero/capture.mjs review/out/form-zero/rev2 --proof > review/out/form-zero/proof2.log 2>&1result, 4 lines
Script completed Wall time 0.5 seconds Output: {"chunk_id":"bbe844","wall_time_seconds":0.253933398,"session_id":71834,"original_token_count":0,"output":""}exec_commanddate -u && tail -4 review/out/form-zero/build2.log && cat review/out/form-zero/proof2.log 2>/dev/null && cat review/out/form-zero/stages && df -h . && free -h
command
date -u && tail -4 review/out/form-zero/build2.log && cat review/out/form-zero/proof2.log 2>/dev/null && cat review/out/form-zero/stages && df -h . && free -h
result, 23 lines
Script completed Wall time 0.1 seconds Output: Tue Nov 17 23:21:02 UTC 2026 kit: block_zero -> ~/work/sortie/public/assets/block_zero.glb (3885 KB, 34.9s) Blender 5.2.3 LTS (hash e13b728c6880 built 2026-10-22 01:35:05) Blender quit { fps: 24, frames: 384, rigs: [ { joints: 22, nozzles: 4 }, { joints: 22, nozzles: 6 } ] } 1794956820 brief and source review 1794956904 armour and cockpit design 1794957372 comparison camera and first proof 1794957495 reshape drive cowls, break up limb armour and inspect glazing Filesystem Size Used Avail Use% Mounted on /dev/sdd 1007G 541G 416G 57% ~ total used free shared buff/cache available Mem: 49Gi 23Gi 1.8Gi 73Mi 24Gi 25Gi Swap: 8.0Gi 5.2Gi 2.8Giview_image~/work/sortie/review/out/form-zero/rev2/proof-
input
const r=await Promise.allSettled(["00","04","07"].map(i=>tools.view_image({path:"~/work/sortie/review/out/form-zero/rev2/proof-"+i+".jpg"}))); for(const x of r)if(x.value)image(x.value.image_url)result, 4 lines
Script completed
Wall time 0.1 seconds
Output:
proof.jpg exec_commandls review/out/form-zero/rev2 && cat review/out/form-zero/proof2.log && command -v magick && date -u
command
ls review/out/form-zero/rev2 && cat review/out/form-zero/proof2.log && command -v magick && date -u
result, 13 lines
Script completed Wall time 0.1 seconds Output: proof-00.jpg proof-01.jpg proof-02.jpg proof-03.jpg { fps: 24, frames: 384, rigs: [ { joints: 22, nozzles: 4 }, { joints: 22, nozzles: 6 } ] }view_image~/work/sortie/review/out/form-zero/rev2/proof-
input
const r=await Promise.allSettled(["04","07","03"].map(i=>tools.view_image({path:"~/work/sortie/review/out/form-zero/rev2/proof-"+i+".jpg"})));for(const x of r)if(x.value)image(x.value.image_url)result, 4 lines
Script completed
Wall time 0.1 seconds
Output:
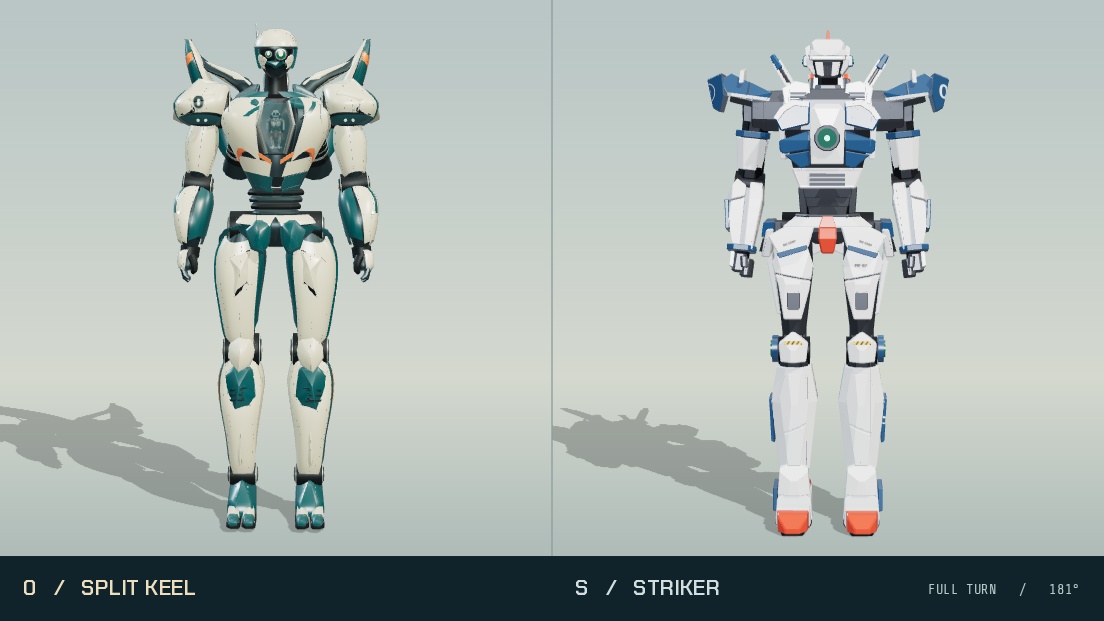
image_6.jpg 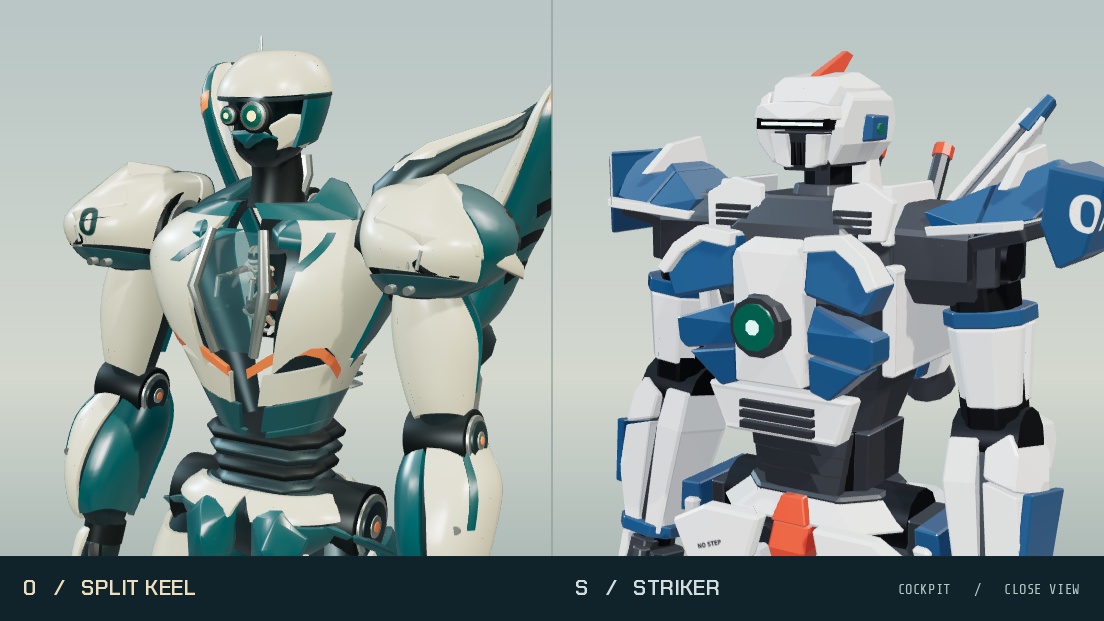
image_7.jpg 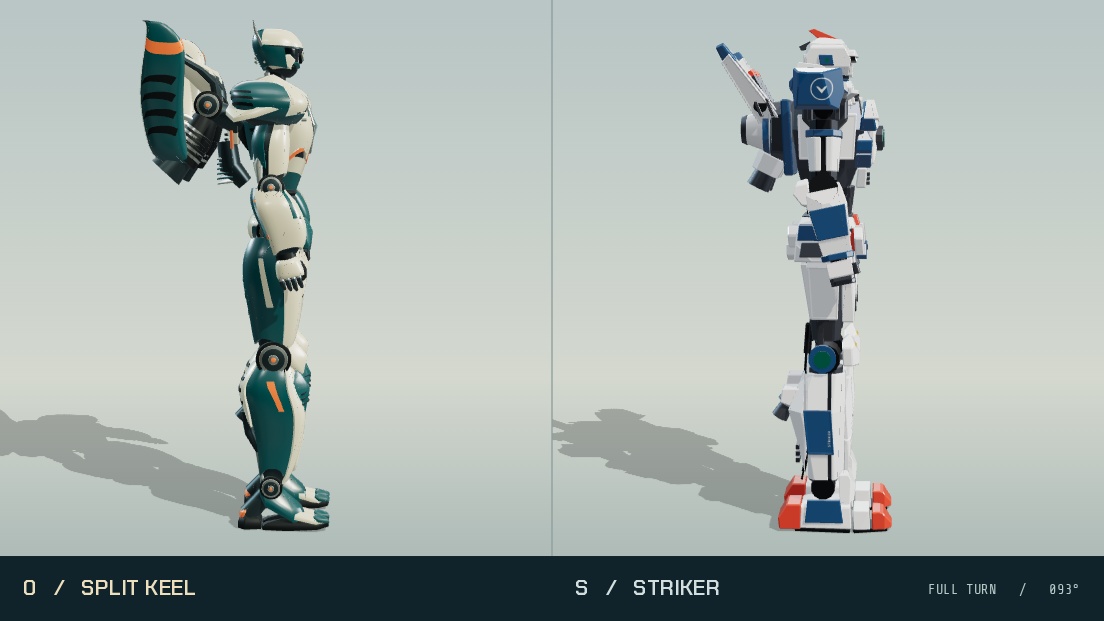
image_8.jpg exec_commandcat > review/out/form-zero/change.py <<'PY'
command
cat > review/out/form-zero/change.py <<'PY' from pathlib import Path p=Path('kit/blocks/zero.py') s=p.read_text() # Close the chassis beneath the separately tooled plates; the frame ends are real cast caps. a=s.index(' # Two half skins');b=s.index('\n\ndef drives',a) s=s[:a]+''' rings=[] for i in range(21): t=i/20 pts=[s.point(t,ang,-.095) for ang in range(-180,180,10)] rings.append((pts[0].z,[(p.x,p.y) for p in pts])) self.put(name,joint,loft(rings),role) '''+s[b:] # Single pressure tub, glazing nested into a solid surround, inside a real opening. a=s.index(" f.plate('forward_pressure_glass'");b=s.index(" f.plate('rear_pressure_vessel'",a) s=s[:a]+''' outer=[(-.66,-.91,14.96),(.57,-.93,14.96),(.88,-1.10,14.53),(.86,-1.28,13.79), (.48,-1.33,12.98),(-.43,-1.33,12.98),(-.83,-1.29,13.67),(-.89,-1.13,14.46)] rim=[(-.39,-1.16,14.76),(.34,-1.16,14.76),(.55,-1.27,14.45),(.57,-1.39,13.85), (.32,-1.45,13.26),(-.26,-1.45,13.26),(-.52,-1.39,13.77),(-.55,-1.28,14.39)] back=[(x*.90,y+.17,z) for x,y,z in rim] def bridge(name,loops,role): n=len(loops[0]) faces=[[j*n+i,j*n+(i+1)%n,(j+1)*n+(i+1)%n,(j+1)*n+i] for j in range(len(loops)-1) for i in range(n)] f.put(name,'torso',mesh([v for ring in loops for v in ring],faces),role,.022,False) bridge('pressure_hull_bezel', [[(x,y+.24,z) for x,y,z in outer],outer,rim],'accent') bridge('canopy_rebate',[rim,back],'metal') bridge('pressure_liner',[back,[(x*1.06,.64,z) for x,y,z in back]],'joint') center=(0,-1.36,14.02) f.put('forward_pressure_glass','torso',mesh(back+[center],[[i,(i+1)%len(back),len(back)] for i in range(len(back))]),'canopy.glass') for side in (-1,1): for z in (13.64,14.43): f.put('hatch_cam'+str(side)+str(z),'torso',cylinder(.067,-1.38,-1.31,12,axis='y',at=(side*.69,z)),'metal') '''+s[b:] # An optical bench behind one raised brow, no pair of eye-like glowing discs. a=s.index(" for name,x,z,r in [('rangefinder'");b=s.index(' for side in (-1,1):',a) s=s[:a]+''' f.plate('optical_bench','head',[(-.55,-.67,16.32),(-.47,-.77,16.58),(.25,-.82,16.65), (.55,-.64,16.48),(.43,-.74,16.30),(-.20,-.84,16.24)],(0,-.95,16.43),(0,.12,0),'visor') for suffix,r,lo,hi,role in [('socket',.141,-.89,-.955,'joint'),('rim',.124,-.954,-.978,'metal'), ('glass',.096,-.976,-.987,'sensor'),('aperture',.044,-.988,-.997,'glow_eye')]: f.put('offset_imager_'+suffix,'head',cylinder(r,lo,hi,28,axis='y',at=(.15,16.43)),role,.004) f.rail('slit_window','head',(-.42,-.815,16.41),(-.04,-.953,16.43),.029,'glow_eye') '''+s[b:] # Replace intersecting shoulder skins with a shingled roof, in three pieces from one surface. a=s.index(' roof=Skin(');b=s.index(' upper=Skin',a) s=s[:a]+''' roof=Skin([(14.00,2.61,.26,.45,.58,.67),(14.24,2.74,.27,.73,.96,1.06), (14.57,2.67,.16,.88,1.11,1.27),(14.93,2.54,.09,.99,1.14,1.32), (15.22,2.43,.13,.81,.96,.99),(15.45,2.25,.22,.54,.71,.68),(15.53,2.17,.26,.18,.28,.25)],.59) f.hull('pauldron_inner','shoulder',roof) f.skin('scapular_roof','shoulder',roof,.46,.995,-131,159,'main',skew=-6,hem=-.10,lift=.09) f.skin('pauldron_rear_saddle','shoulder',roof,.46,.99,161,226,'accent',skew=-6,lift=.07) f.skin('pauldron_lower_cheek','shoulder',roof,.105,.428,-112,99,'accent',cap=-.087,hem=.04,lift=.052) f.skin('pauldron_tail','shoulder',roof,.02,.435,104,235,'accent',cap=-.04,hem=.02,lift=.068) for i in range(4): f.skin('leading_edge_inlet'+str(i),'shoulder',roof,.235,.327,-41+i*18,-31+i*18,'joint',skew=5,lift=.071,depth=.027) for i in range(3): f.skin('trailing_edge_shutter'+str(i),'shoulder',roof,.15+i*.085,.19+i*.085,121,177,'metal', cap=.015,hem=.014,skew=-7,lift=.092,depth=.05) '''+s[b:] a=s.index(' # Low swept shoulder blades');b=s.index(' # Small clevises',a) s=s[:a]+s[b:] a=s.index(' # A pocket and overhanging lid');b=s.index(' for side in (-1,1):',a) s=s[:a]+s[b:] a=s.index(" f.plate('tibia_upper_shield'");b=s.index(' # The boots',a) s=s[:a]+s[b:] s=s.replace(" f.skin('femoral_keel','thigh',thigh,.04,.95,-46,64,'main',skew=12,hem=.065,cap=-.055,lift=.065)",""" f.skin('quadriceps_lower','thigh',thigh,.035,.482,-46,64,'main',skew=6,hem=.055,cap=-.078,lift=.059) f.skin('quadriceps_upper','thigh',thigh,.500,.96,-40,70,'main',skew=6,hem=-.080,cap=-.048,lift=.096) f.skin('thigh_ceramic_tip','thigh',thigh,.43,.469,-11,32,'accent',skew=3,cap=-.025,hem=-.025,lift=.083,depth=.025)""") s=s.replace(" f.skin('greave_long_nose','shin',shin,.025,.86,-60,46,'main',skew=14,hem=.025,cap=.09,lift=.09)",""" f.skin('greave_lower','shin',shin,.025,.46,-61,47,'main',skew=7,hem=.025,cap=-.068,lift=.075) f.skin('greave_mid','shin',shin,.482,.742,-54,54,'accent',skew=5,hem=-.070,cap=-.047,lift=.105) f.skin('greave_upper','shin',shin,.765,.90,-49,59,'main',skew=3,hem=-.05,cap=.055,lift=.108) for i in range(3): f.skin('greave_slot'+str(i),'shin',shin,.53+i*.053,.546+i*.053,-28,30,'joint', hem=.018,cap=.018,skew=2,lift=.119,depth=.025) f.skin('tibia_friction_strip','shin',shin,.07,.34,-9,1,'metal',skew=5,lift=.088,depth=.02)""") s=s.replace(" # Small clevises",""" collar=Skin([(14.98,0,.03,.86,.71,.69),(15.22,0,.06,.73,.59,.64), (15.47,0,.10,.65,.47,.59),(15.77,0,.10,.52,.39,.48),(15.85,0,.09,.44,.35,.44)],.72) f.skin('neck_socket','torso',collar,.05,.97,77,281,'accent',hem=.02,cap=-.04,lift=.04) f.skin('gorget','torso',collar,0,.67,-74,74,'main',cap=-.16,lift=.043) f.plate('abdomen_armour','waist',[(-.67,-.53,11.10),(-.80,-.70,11.69),(-.59,-.78,12.08), (.58,-.78,12.08),(.80,-.70,11.69),(.67,-.53,11.10),(.20,-.89,10.97),(-.22,-.89,10.97)], (0,-1.02,11.62),(0,.19,0),'accent') # Small clevises""") # Selectable left-hand equipment, a folded inspection probe with a distinct local silhouette. a=s.index('\ndef crew') s=s[:a]+''' def survey_equipment(f): j='forearm.L' f.plate('probe_mount',j,[(2.95,-.42,10.17),(3.11,-.36,10.04),(3.25,.09,10.20),(3.24,.38,11.39), (3.05,.28,11.68),(2.96,-.35,11.60)],(3.39,-.02,10.89),(-.16,0,0),'accent') for z in (10.31,11.40): f.put('probe_hinge'+str(z),j,cylinder(.18,3.11,3.42,20,axis='x',at=(.01,z)),'frame',.017) f.tube('probe_lower_link',j,[(3.32,.02,11.43),(3.41,.02,11.18),(3.46,-.08,10.52),(3.45,-.15,10.28)], [.13,.17,.15,.11],'trim',8,.77) f.tube('probe_return_link',j,[(3.44,-.15,10.28),(3.48,-.32,10.45),(3.51,-.45,11.08)], [.12,.15,.11],'metal',8,.65) f.put('probe_camera',j,cylinder(.27,-.33,-.63,24,axis='y',at=(3.46,11.15)),'frame',.015) f.put('probe_window',j,cylinder(.222,-.63,-.654,26,axis='y',at=(3.46,11.15)),'visor') for x,z,r in [(3.40,11.17,.082),(3.54,11.19,.060),(3.49,11.06,.035)]: f.put('survey_optic'+str(x),j,cylinder(r,-.656,-.673,18,axis='y',at=(x,z)),'sensor') '''+s[a:] s=s.replace(' armour_details(f)\n',' armour_details(f)\n survey_equipment(f)\n') p.write_text(s) PY python review/out/form-zero/change.py /usr/bin/time -f '%e' -o review/out/form-zero/build3-time ~/.local/bin/blender -b -t 6 --python-exit-code 1 -P kit/build.py -- block_zero > review/out/form-zero/build3.log 2>&1 && node review/form-zero/capture.mjs review/out/form-zero/rev3 --proof > review/out/form-zero/proof3.log 2>&1result, 4 lines
Script completed Wall time 0.4 seconds Output: {"chunk_id":"812fe2","wall_time_seconds":0.251518608,"session_id":26930,"original_token_count":0,"output":""}exec_commanddate -u && cat review/out/form-zero/stages && rg -n 'Traceback|Error' review/out/form-zero/build3.log | tail -4 && head -100 src/render/palette.ts | tail -65 && rg 'default_value = ' review/rear-cockpit/render.py | tail -2 && tail -5 review/out/form-zero/proof2.log
command
date -u && cat review/out/form-zero/stages && rg -n 'Traceback|Error' review/out/form-zero/build3.log | tail -4 && head -100 src/render/palette.ts | tail -65 && rg 'default_value = ' review/rear-cockpit/render.py | tail -2 && tail -5 review/out/form-zero/proof2.log
result, 59 lines
Script completed Wall time 0.1 seconds Output: Warning: truncated output (original token count: 847) Total output lines: 77 Tue Nov 17 23:25:09 UTC 2026 1794956820 brief and source review 1794956904 armour and cockpit design 1794957372 comparison camera and first proof 1794957495 reshape drive cowls, break up limb armour and inspect glazing const base: Palette = { main: paint('#d9dce1'), accent: paint('#27527a'), trim: paint('#c9452f', 0.4), frame: metal('#5b6069', 0.48, 0.8), joint: metal('#33363c', 0.55, 0.9), visor: { color: '#06080b', rough: 0.22, metal: 0.2, coat: 1 }, metal: metal('#9aa0a8', 0.3, 1), sensor: { color: '#1d6b5c', rough: 0.2, metal: 0.3, coat: 1 }, glow_eye: { color: '#7ef7e6', glow: 4 }, glow_core: { color: '#7ef7e6', glow: 2.4 }, /** The lit throat inside a thruster bell, the exhaust's colour. */ glow_thruster: { color: '#9cc6ff', glow: 3 }, /** Thruster plumes (render/plume.ts): the mantle colour, the core runs it to white. Glow scales * the whole plume. A maker or faction tints its drives here. */ glow_exhaust: { color: '#4f8fff', glow: 1 }, glow_beam: { color: '#ff5ccf', glow: 5 }, hull: paint('#a9adb4', 0.55, 0.15), hull_dark: metal('#4a4f57', 0.6, 0.6)…289 tokens truncated…w: 2.6 }, /** Stencilled markings: dark ink on light plates, light ink on dark ones. */ stencil: { color: '#23272d', rough: 0.7, metal: 0 }, }; const worn = (color: string, rust: number, rough = 0.6): Paint => ({ color, rough, metal: 0, coat: 0, rust }); export const PALETTES = { /** The player's default frame paint. */ merc: base, /** The Administration: gate white plates, petrol blue accent blocks (the chest, the boots, the cheeks), * gate cyan lights and trim. A light livery, so the frame goes darker to keep the value step. */ admin: { ...base, main: paint('#e4e8eb'), accent: paint('#1b5c5a', 0.45), trim: paint('#3fa7c9', 0.35), frame: metal('#3a3e45', 0.5, 0.8), joint: metal('#24262b', 0.55, 0.9), glow_eye: { color: '#5fd0f0', glow: 4 }, glow_core: { color: '#5fd0f0', glow: 2.4 }, scene.world.node_tree.nodes["Background"].inputs["Color"].default_value = (.65, .73, .77, 1) scene.world.node_tree.nodes["Background"].inputs["Strength"].default_value = .32 { fps: 24, frames: 384, rigs: [ { joints: 22, nozzles: 4 }, { joints: 22, nozzles: 6 } ] }exec_commandls ~/.local/opt/blender-5.2.3-linux-x64/5.2/datafiles/studiolights/world && ls review/out/form-zero/rev3 && tail -7 review/out/form-zero/build3.log && df -h . | tail -1 && ls -l /usr/share/fonts/opentype/urw-base35/NimbusSans-Bold.otf
command
ls ~/.local/opt/blender-5.2.3-linux-x64/5.2/datafiles/studiolights/world && ls review/out/form-zero/rev3 && tail -7 review/out/form-zero/build3.log && df -h . | tail -1 && ls -l /usr/share/fonts/opentype/urw-base35/NimbusSans-Bold.otf
result, 31 lines
Script completed
Wall time 0.1 seconds
Output:
city.exr
courtyard.exr
forest.exr
interior.exr
license.txt
night.exr
studio.exr
sunrise.exr
sunset.exr
proof-00.jpg
proof-01.jpg
proof-02.jpg
proof-03.jpg
proof-04.jpg
proof-05.jpg
proof-06.jpg
proof-07.jpg
proof-08.jpg
23:25:15 | INFO: Primitives created: 1
23:25:16 | INFO: Finished glTF 2.0 export in 0.7990765571594238 s

kit: block_zero -> ~/work/sortie/public/assets/block_zero.glb (3623 KB, 23.6s)
Blender 5.2.3 LTS (hash e13b728c6880 built 2026-10-22 01:35:05)

Blender quit
/dev/sdd       1007G  541G  416G  57% ~
-rw-r--r-- 1 nobody nogroup 83264 Jun 16  2020 /usr/share/fonts/opentype/urw-base35/NimbusSans-Bold.otf
view_image~/work/sortie/review/out/form-zero/rev3/proof-
input
const r=await Promise.allSettled(["04","07","02"].map(i=>tools.view_image({path:"~/work/sortie/review/out/form-zero/rev3/proof-"+i+".jpg"})));for(const x of r)image(x.value.image_url)result, 4 lines
Script completed
Wall time 0.1 seconds
Output:
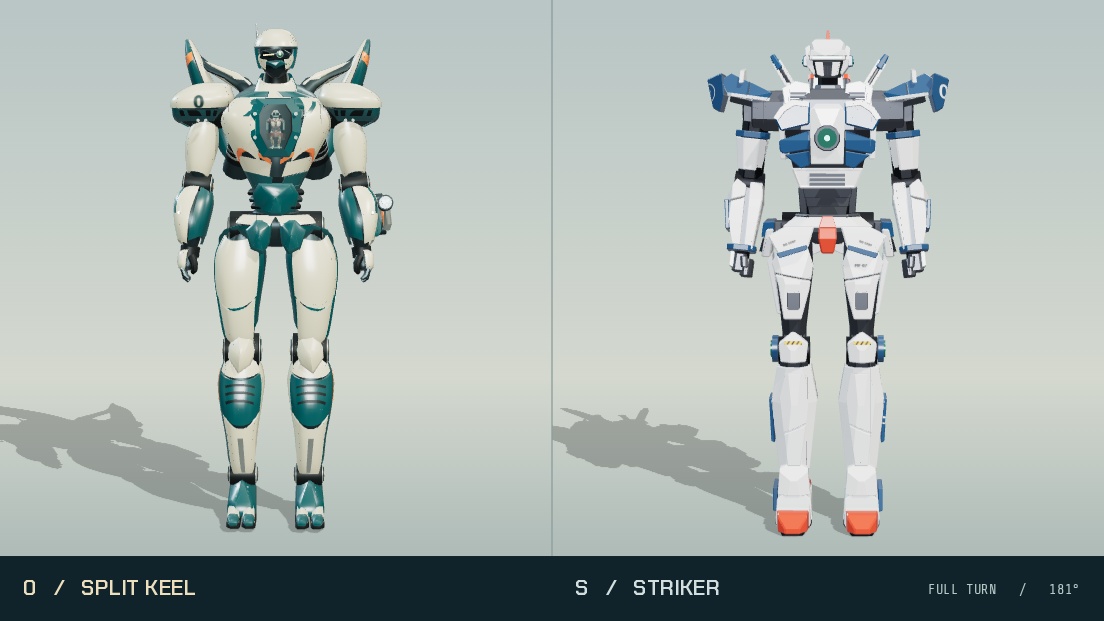
image_9.jpg 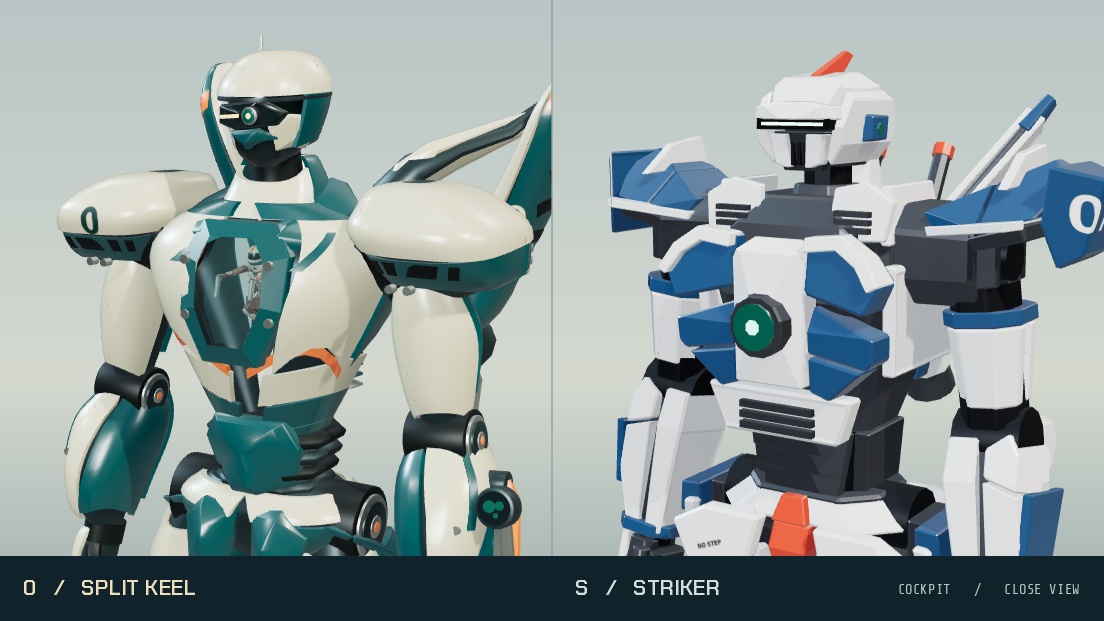
image_10.jpg 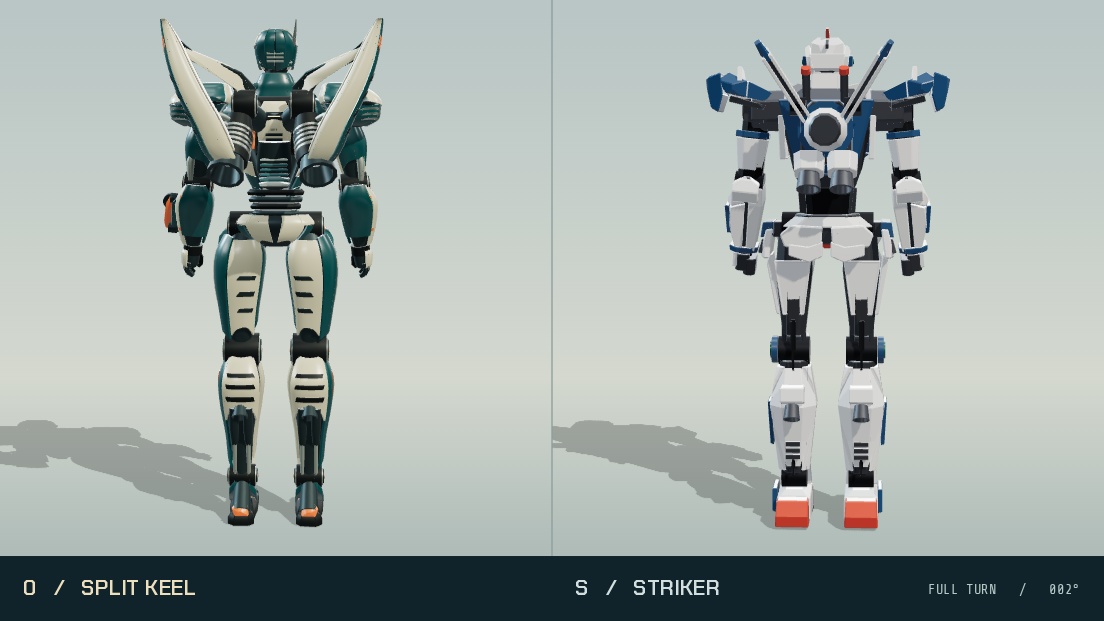
image_11.jpg exec_commandpython - <<'PY'
command
python - <<'PY' from pathlib import Path p=Path('review/form-zero/screen.js') s=p.read_text() a=s.index('const rigs=[') s=s[:a]+'''// Carry the actual game-painted control and its projected markings to the studio. if(params.has('export')) { const {GLTFExporter}=await import('three/addons/exporters/GLTFExporter.js'); const exporter=new GLTFExporter(); window.paintExport=async index=>{ const bytes=new Uint8Array(await exporter.parseAsync([zero,striker][index],{binary:true,onlyVisible:true})); const chunks=[]; for(let n=0;n<bytes.length;n+=16384)chunks.push(String.fromCharCode(...bytes.subarray(n,n+16384))); return btoa(chunks.join('')); }; } '''+s[a:] p.write_text(s) p=Path('review/form-zero/capture.mjs') s=p.read_text().replace("const proof=process.argv.includes('--proof');","const proof=process.argv.includes('--proof');\nconst paintExport=process.argv.includes('--export');") s=s.replace("+(proof?1104:1600));","+(proof?1104:1600)+(paintExport?'&export':''));") s=s.replace(" const times=proof?",''' if(paintExport){ for(const [i,name] of ['zero','striker'].entries()) { const data=await p.evaluate('window.paintExport('+i+')'); await writeFile(join(dest,name+'-paint.glb'),Buffer.from(data,'base64')); } } else { const times=proof?''').replace("}finally{"," }\n}finally{") p.write_text(s) PY node review/form-zero/capture.mjs review/out/form-zero/studio --export > review/out/form-zero/export.log 2>&1result, 4 lines
Script completed Wall time 0.5 seconds Output: {"chunk_id":"8e6b7a","wall_time_seconds":0.250935787,"session_id":56127,"original_token_count":0,"output":""}exec_commandls -lh review/out/form-zero/studio && cat review/out/form-zero/export.log | tail -8 && date -u && cat /sys/fs/cgroup/cpu/cpu.cfs_quota_us || true
command
ls -lh review/out/form-zero/studio && cat review/out/form-zero/export.log | tail -8 && date -u && cat /sys/fs/cgroup/cpu/cpu.cfs_quota_us || true
result, 14 lines
Script completed Wall time 0.1 seconds Output: total 4.7M -rw------- 1 runner runner 1.1M Nov 17 23:27 striker-paint.glb -rw------- 1 runner runner 3.7M Nov 17 23:27 zero-paint.glb { fps: 24, frames: 384, rigs: [ { joints: 22, nozzles: 4 }, { joints: 22, nozzles: 6 } ] } Tue Nov 17 23:27:37 UTC 2026 cat: /sys/fs/cgroup/cpu/cpu.cfs_quota_us: No such file or directoryexec_commandcat > review/form-zero/studio.py <<'PY'
command
cat > review/form-zero/studio.py <<'PY' """Matched orthographic turn of 0 and S. Inputs are the game-painted rest meshes.""" import argparse import math import sys from pathlib import Path import bpy from mathutils import Vector parser=argparse.ArgumentParser() parser.add_argument('assets',type=Path) parser.add_argument('output',type=Path) parser.add_argument('--proof',action='store_true') parser.add_argument('--start',type=int,default=0) parser.add_argument('--end',type=int,default=287) parser.add_argument('--samples',type=int,default=10) args=parser.parse_args(sys.argv[sys.argv.index('--')+1:]) args.output.mkdir(parents=True,exist_ok=True) bpy.ops.wm.read_factory_settings(use_empty=True) scene=bpy.context.scene roots=[] for name in ('zero','striker'): bpy.ops.import_scene.gltf(filepath=str((args.assets/(name+'-paint.glb')).resolve())) rig=next(o for o in bpy.context.selected_objects if o.parent is None) carrier=bpy.data.objects.new(name+' carrier',None) scene.collection.objects.link(carrier) rig.parent=carrier roots.append(carrier) for obj in rig.children_recursive: if obj.type!='EMPTY': continue # GLTFLoader strips punctuation from names; second import gets numerical suffixes. key=obj.name.split('.')[0] obj.rotation_mode='XYZ' if key in ('upperarmL','upperarmR'): obj.rotation_euler.y=math.radians(-6 if key.endswith('L') else 6) if key in ('forearmL','forearmR'): obj.rotation_euler.x=math.radians(-12) # The materials and decal artwork come from the review renderer. The same microroughness # variation gives painted panels a soft highlight rolloff on both machines. for mat in bpy.data.materials: if not mat.node_tree: continue tree=mat.node_tree shader=next((n for n in tree.nodes if n.type=='BSDF_PRINCIPLED'),None) if not shader or shader.inputs['Alpha'].is_linked or shader.inputs['Alpha'].default_value<.99: continue rough=shader.inputs['Roughness'] if rough.is_linked or 'decal' in mat.name.lower(): continue base=rough.default_value noise=tree.nodes.new('ShaderNodeTexNoise') noise.inputs['Scale'].default_value=17 noise.inputs['Detail'].default_value=3 tex=tree.nodes.new('ShaderNodeTexCoord') tree.links.new(tex.outputs['Object'],noise.inputs['Vector']) rough_range=tree.nodes.new('ShaderNodeMapRange') rough_range.inputs['To Min'].default_value=max(.16,base*.80) rough_range.inputs['To Max'].default_value=min(.95,base*1.18) tree.links.new(noise.outputs['Fac'],rough_range.inputs['Value']) tree.links.new(rough_range.outputs[0],rough) # A clear, curved hatch shows both cockpit depth and reflections at the edges. if 'canopy' in mat.name: shader.inputs['Coat Weight'].default_value=.42 bpy.ops.mesh.primitive_plane_add(size=900,location=(0,0,-.06)) deck=bpy.context.object deck.name='Studio floor' floor=bpy.data.materials.new('Blue grey floor') floor.diffuse_color=(.20,.247,.245,1) deck.data.materials.append(floor) world=bpy.data.worlds.new('Studio illumination') scene.world=world world.use_nodes=True bg=world.node_tree.nodes['Background'] hdr=world.node_tree.nodes.new('ShaderNodeTexEnvironment') hdr.image=bpy.data.images.load(str(Path(bpy.utils.system_resource('DATAFILES'))/'studiolights/world/studio.exr')) world.node_tree.links.new(hdr.outputs['Color'],bg.inputs['Color']) bg.inputs['Strength'].default_value=.42 def sunlight(name,at,power,angle,color): lamp=bpy.data.lights.new(name,'SUN') lamp.energy=power lamp.angle=math.radians(angle) lamp.color=color obj=bpy.data.objects.new(name,lamp) scene.collection.objects.link(obj) obj.rotation_euler=(-Vector(at)).to_track_quat('-Z','Y').to_euler() sunlight('Soft key',(-3,-5,8),2.5,19,(1,.91,.79)) sunlight('Cool rim',(3,4,3.8),1.65,14,(.66,.85,1)) sunlight('Low bounce',(4,-5,3),.37,28,(.8,.94,1)) cam=bpy.data.objects.new('Matched stage camera',bpy.data.cameras.new('Orthographic')) scene.collection.objects.link(cam) cam.data.type='ORTHO' cam.data.clip_end=2000 scene.camera=cam scene.render.engine='CYCLES' scene.cycles.samples=args.samples scene.cycles.use_denoising=True scene.cycles.max_bounces=4 scene.cycles.transparent_max_bounces=6 scene.render.use_persistent_data=True scene.render.resolution_x,scene.render.resolution_y=1600,806 scene.render.resolution_percentage=65 if args.proof else 100 scene.render.image_settings.file_format='JPEG' scene.render.image_settings.quality=94 scene.view_settings.view_transform='AgX' scene.view_settings.look='AgX - Medium High Contrast' def arrange(i): turn=i<204 if turn: yaw=180+360*i/203 aim=8.30 width=38.6 pitch=9 else: u=(i-204)/83 smooth=u*u*(3-2*u) yaw=35-60*smooth aim=14.24 width=17.9 pitch=10 for root,s in zip(roots,[-1,1]): root.location.x=s*width/4 root.rotation_euler.z=math.radians(yaw) cam.data.ortho_scale=width cam.location=(0,-70,aim+70*math.tan(math.radians(pitch))) cam.rotation_euler=(Vector((0,0,aim))-cam.location).to_track_quat('-Z','Y').to_euler() frames=(20,106,241) if args.proof else range(args.start,args.end+1) for i in frames: arrange(i) scene.render.filepath=str((args.output/f'{i:04d}.jpg').resolve()) bpy.ops.render.render(write_still=True) PY ~/.local/bin/blender -b -t 8 --python-exit-code 1 -P review/form-zero/studio.py -- review/out/form-zero/studio review/out/form-zero/studio-proof --proof --samples 8 > review/out/form-zero/studio-proof.log 2>&1result, 4 lines
Script completed Wall time 0.5 seconds Output: {"chunk_id":"373d98","wall_time_seconds":0.251845609,"session_id":19737,"original_token_count":0,"output":""}exec_commandtail -9 review/out/form-zero/studio-proof.log && rg 'def nozzle' kit/lib.py -A16 && ls review/out/form-zero/studio-proof && date -u
command
tail -9 review/out/form-zero/studio-proof.log && rg 'def nozzle' kit/lib.py -A16 && ls review/out/form-zero/studio-proof && date -u
result, 34 lines
Script completed
Wall time 0.1 seconds
Output:
23:28:15 | INFO: glTF import finished in 0.34s
~/work/sortie/review/form-zero/studio.py:75: DeprecationWarning: 'World.use_nodes' is expected to be removed in Blender 6.0
  world.use_nodes=True
00:13.269  render           | Saved: '~/work/sortie/review/out/form-zero/studio-proof/0020.jpg'
00:24.174  render           | Saved: '~/work/sortie/review/out/form-zero/studio-proof/0106.jpg'
00:35.693  render           | Saved: '~/work/sortie/review/out/form-zero/studio-proof/0241.jpg'
Blender 5.2.3 LTS (hash e13b728c6880 built 2026-10-22 01:35:05)

Blender quit
def nozzle(r_out, length, n=12, flare=1.25):
    """A thruster bell along -Z from the origin (throat at z=0, exit at z=-length), open-ended with
    a thick lip. Returns (shell bmesh, glow disc bmesh)."""
    ro, ri = r_out, r_out * 0.78
    rings_out = [(0, circle(ro / flare, n)), (-length * 0.6, circle(ro * 0.92, n)), (-length, circle(ro, n))]
    rings_in = [(-length, circle(ri, n)), (-length * 0.6, circle(ri * 0.9, n)), (0.0, circle(ri / flare * 0.9, n))]
    bm = bmesh.new()
    loops = []
    for h, pts in rings_out + rings_in:
        loops.append([bm.verts.new((u, v, h)) for u, v in pts])
    for a, b in zip(loops, loops[1:]):
        for i in range(n):
            j = (i + 1) % n
            bm.faces.new((a[i], a[j], b[j], b[i]))
    bm.faces.new(list(reversed(loops[0])))
    _outward(bm)
    glow = loft([(-length * 0.15, circle(ri / flare * 0.85, n)), (-length * 0.12, circle(ri / flare * 0.85, n))])
0020.jpg
0106.jpg
0241.jpg
Tue Nov 17 23:29:22 UTC 2026